龙门机械手定位偏移校准:关键步骤与注意事项**
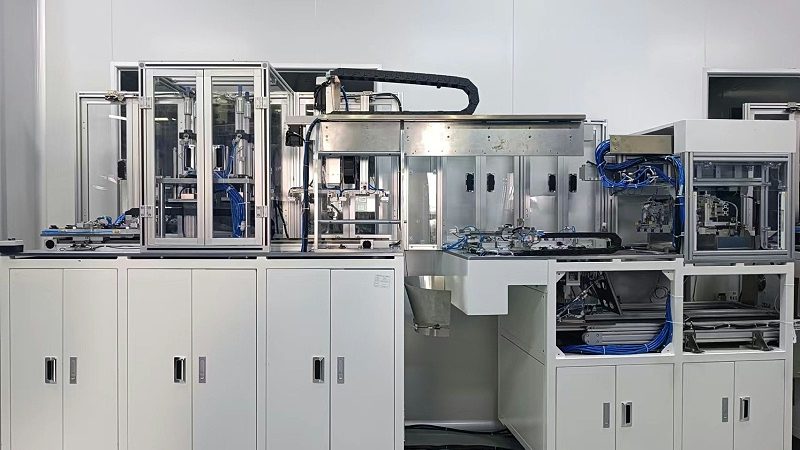
**龙门机械手定位偏移校准:关键步骤与注意事项**
一、定位偏移现象解析
龙门机械手在工业生产中扮演着重要的角色,其定位精度直接影响到产品的质量和生产效率。然而,在实际应用中,龙门机械手可能会出现定位偏移的现象,导致产品加工误差增大。了解定位偏移的原因,是进行校准的第一步。
二、定位偏移原因分析
1. 机械结构误差:龙门机械手在设计和制造过程中,由于各种原因,如加工精度、装配误差等,可能导致机械结构本身存在误差,从而引起定位偏移。
2. 传感器误差:龙门机械手通常配备有编码器、激光测距仪等传感器,用于检测和反馈位置信息。传感器本身的精度和稳定性不足,可能导致定位偏移。
3. 控制系统误差:控制系统是龙门机械手的核心,包括PLC、运动控制器等。控制系统参数设置不合理或程序编写错误,也可能导致定位偏移。
4. 外部环境干扰:生产现场的温度、湿度、振动等因素,都可能对龙门机械手的定位精度产生影响。
三、定位偏移校准步骤
1. 确定偏移方向:首先,通过视觉检测或测量工具,确定龙门机械手定位偏移的方向。
2. 校准传感器:针对传感器误差,可以采用以下方法进行校准: - 调整传感器参数:通过调整传感器参数,如增益、滤波等,提高其精度和稳定性。 - 替换传感器:如果传感器本身存在严重误差,可以考虑更换传感器。
3. 校准控制系统:针对控制系统误差,可以采取以下措施: - 重新设置控制系统参数:根据实际情况,调整控制系统参数,如速度、加速度、位置反馈等。 - 优化程序:检查程序是否存在错误,如逻辑错误、计算错误等,并进行修正。
4. 校准机械结构:针对机械结构误差,可以采取以下方法进行校准: - 调整机械结构:通过调整机械结构,如调整导轨间隙、紧固螺丝等,减小机械结构误差。 - 更换零部件:如果机械结构存在严重误差,可以考虑更换零部件。
四、注意事项
1. 校准过程中,应确保龙门机械手处于稳定状态,避免因振动等因素影响校准结果。
2. 校准过程中,应严格按照操作规程进行,避免人为操作错误。
3. 校准完成后,应对龙门机械手进行测试,确保其定位精度达到要求。
通过以上步骤,可以有效解决龙门机械手定位偏移的问题,提高生产效率和产品质量。在实际操作中,应根据具体情况灵活调整校准方法,以达到最佳效果。